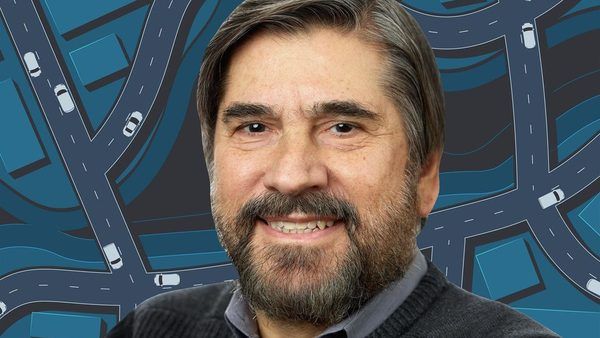
پروفسور کریستوس کاساندراس، استاد پیشگام دانشگاه بوستون و برنده جایزه تحقیقاتی انجمن سیستمهای حملونقل هوشمند IEEE در سال ۲۰۲۶، با ارائه مدلهای ریاضی نوین، چشماندازی را ترسیم کرده است که در آن چراغهای راهنمایی و رانندگی به خاطرهای از گذشته تبدیل میشوند. این رویکرد که بر پایه الگوریتمهای پیشرفته و تعامل میان خودروهای خودران بنا شده، نویدبخش بهرهوری انرژی و ایمنی حداکثری در معابر شهری است.
معماری سیستمهای رویداد-محور (Discrete Event Systems)
بنیان علمی فعالیتهای کاساندراس در دهههای ۸۰ و ۹۰ میلادی شکل گرفت؛ زمانی که او دریافت برای توصیف ماشینهای مدرن، ریاضیات کلاسیک نیوتنی کافی نیست. در حالی که دنیای طبیعی بر پایه «زمان» حرکت میکند، ماشینها و کامپیوترها بر پایه «وقایع» (Events) عمل میکنند. او با مطالعه بر روی خطوط تولید شرکت فیات، نظریه سیستمهای رویداد-محور را به شکلی نظاممند تدوین کرد که امروزه به عنوان ستون فقرات «سیستمهای سایبری-فیزیکی» (Cyber-Physical Systems) شناخته میشود.
حذف چراغهای راهنمایی با ریاضیات خودران
ایده جسورانه حذف چراغهای قرمز، نه بر اساس آزمون و خطا، بلکه از طریق مدلسازیهای ریاضی پیچیده ممکن شده است. کاساندراس با بهرهگیری از متغیرهایی نظیر موقعیت، سرعت و فاصله نسبت به سایر وسایل نقلیه، الگوریتمهایی را توسعه داده که به خودروهای متصل و خودران اجازه میدهد بدون نیاز به چراغ، در تقاطعها با یکدیگر هماهنگ شوند. شبیهسازیهای انجام شده در تقاطع خیابان کامنولث و پل دانشگاه بوستون نشان میدهد که این روش، علاوه بر افزایش جریان ترافیک، به طور قابل توجهی مصرف انرژی را کاهش و ضریب ایمنی را ارتقا میدهد.
ایمنی به مثابه اصل اول در توسعه خودروهای خودران
کاساندراس معتقد است که ایمنی، پیششرط پذیرش عمومی خودروهای بدون راننده است. او در کتاب خود با عنوان Safe Autonomy with Control Barrier Functions، مبانی ریاضی لازم برای تضمین ایمنی پیش از ورود خودرو به جاده را تشریح کرده است. این الگوریتمها اکنون در شرکتهای پیشرو در حوزه خودران مانند Aptiv و Zoox به کار گرفته میشوند.
مشخصات فنی و کلیدی رویکرد کاساندراس:
- پارادایم اصلی: گذار از مدلهای فیزیکی زمانمحور به سیستمهای سایبری-فیزیکی رویداد-محور.
- مکانیزم هماهنگی: استفاده از دادههای لحظهای شامل بردار سرعت، جرم و مختصات هندسی خودروها.
- کاربرد نهایی: پیادهسازی هوشمند حملونقل شهری (Smart City) برای جایگزینی زیرساختهای ثابت ترافیکی.
- رویکرد پیادهسازی: ترکیب آزمایشهای آزمایشگاهی با رباتهای مقیاس کوچک برای مدلسازی رفتارهای ترافیکی پیش از مقیاسپذیری.
نتیجهگیری و آیندهنگری
اگرچه تا پیادهسازی کامل این طرح در شهرهای بزرگ فاصله داریم، اما پژوهشهای کاساندراس ثابت میکند که هوشمندی در ترافیک، تنها به معنای نصب دوربین یا حسگر نیست؛ بلکه به معنای بازطراحی هوشمندانه تعامل میان ماشین و محیط است. او با نگاهی انسانمحور به فناوری، تأکید دارد که هدف نهایی این پیشرفتهای مهندسی، تسهیل زندگی و بهبود کیفیت زیست برای تمام اقشار جامعه است.