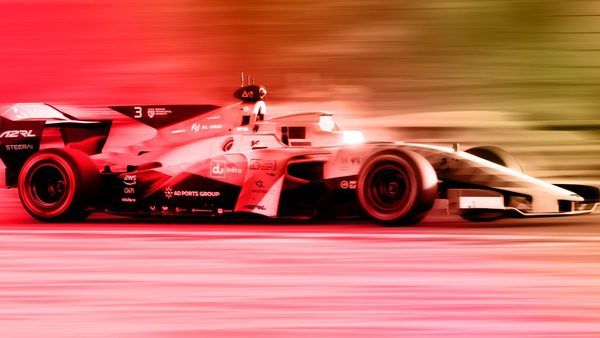
در رقابتهای اخیر لیگ مسابقات خودران ابوظبی (A2RL) در پیست مشهور «ایمولا» ایتالیا، برخورد شدید دو خودروی بدون راننده در پیچهای دشوار «ریوازا» با سرعت ۱۵۵ مایل بر ساعت (حدود ۲۵۰ کیلومتر بر ساعت)، به جای ناامیدی، دریچهای نو به سوی درک محدودیتهای محاسباتی و فیزیکی سیستمهای خودمختار گشوده است.
آزمایشگاهِ با گاردریل: مسابقه به مثابه تست استرس
برخلاف تصور عمومی، هدف از برگزاری مسابقات A2RL رقابت با رانندگان انسانی نیست؛ بلکه ایجاد یک محیط «آزمایشگاه با گاردریل» است. مهندسان در این مسابقات تلاش میکنند تا مرزهای درک (Perception)، پیشبینی (Prediction) و کنترل خودرو (Vehicle Control) را در شرایطی که خطای انسانی وجود ندارد و ریسک جانی به صفر میرسد، به چالش بکشند. پیست ایمولا به دلیل توپوگرافی خاص و پیچهای کور، حتی برای قهرمانان فرمول ۱ نیز چالشبرانگیز است و همین ویژگی آن را به محیطی ایدهآل برای سنجش الگوریتمهای خودمختار تبدیل کرده است.
آناتومی شکست: چرا خودروها تصادف کردند؟
تحلیل دادههای بهدستآمده از خودروهای PoliMove و Unimore نشان میدهد که مشکل فراتر از سرعت پردازش CPU یا GPU است:
- بحران ادراک: خودروی تیم Unimore به دلیل نقص در دریافت دادههای حسگرهای Lidar و رادار، ناچار به توقف اضطراری شد. این حادثه نشان داد که اتکا به GPS به تنهایی برای لوکالیزاسیون دقیق در سرعت بالا ناکافی است.
- تأخیر در پردازش و پاسخ (Actuator Latency): خودروی PoliMove علیرغم شناسایی مانع، به دلیل زنجیرهای از تأخیرها در «تشخیص خطر»، «برنامهریزی مسیر مجدد» و «پاسخ محرکها (Actuators)»، زمان کافی برای انجام مانور فرار نداشت. در سرعت ۲۵۰ کیلومتر بر ساعت، حتی نیم ثانیه تأخیر، فاصله بین یک واکنش موفق و یک تصادف فیزیکی اجتنابناپذیر است.
- نقصهای مکانیکی: شکست تیم TUM نشان داد که حتی پیشرفتهترین نرمافزارهای یادگیری ماشین نیز نمیتوانند ناتوانیهای سختافزاری (مانند گیر کردن ترمز) را جبران کنند.
مشخصات فنی و چالشهای زیرساختی A2RL
- پلتفرم پایه: خودروهای مسابقهای اصلاحشده بر اساس مدل Dallara SF23.
- محیط تست: پیستهای غیرقابل پیشبینی با شرایط جوی متغیر (باران و تگرگ).
- چالشهای حرارتی: دمای کابین تا ۱۷۰ درجه فارنهایت (حدود ۷۷ درجه سانتیگراد) افزایش مییابد که استقامت قطعات الکترونیکی را میطلبد.
- استراتژی شکست: ثبت دادههای لحظهای (Edge Cases) شامل از دست رفتن حسگرها و تداخل تصمیمگیریهای الگوریتمی.
از پیست تا خیابان: کاربرد در دنیای واقعی
دادههای استخراجشده از این تصادفات، برای توسعه سیستمهای ایمنی در خودروهای شهری حیاتی هستند. مهندسان معتقدند الگوریتمهای پیشبینی که در شرایط بحرانی پیست تست میشوند، میتوانند به خودروهای خودران شهری کمک کنند تا در مواجهه با حوادث غیرمترقبه (مانند پریدن ناگهانی عابر یا ترمزهای شدید)، واکنشهای ایمنتری نشان دهند. علاوه بر این، سختافزارهایی که در گرمای شدید پیست دوام میآورند، استانداردهای جدیدی برای پایداری سیستمهای خودران در شهرهای گرم جهان ایجاد میکنند.
نتیجهگیری
رویداد ایمولا ثابت کرد که فاصله زیادی میان «توانایی پیمایش در مسیرهای ساده» و «واکنش هوشمندانه در شرایط آشوبناک» وجود دارد. لیگ A2RL با تمرکز بر این «لبههای پرتگاه» تکنولوژی، بستری را فراهم کرده است که توسعهدهندگان را وادار میکند به جای بهینهسازی برای سناریوهای موفق، برای سناریوهای شکست برنامهریزی کنند.