در این مقاله از سری «یک روز در زندگی یک رباتیکدان» در وبلاگ تخصصی SilverSky Tech، به بررسی دیدگاهها، چالشها و دستاوردهای دکتر چارلی کمپ، همبنیانگذار و مدیر ارشد فناوری Hello Robot میپردازیم؛ فردی که با تمرکز بر تعامل فیزیکی نزدیک میان انسان و ماشین، تعریف جدیدی از کاربرد رباتیک در خانهها ارائه کرده است.
از هوش مصنوعی بدنمند تا واقعیتهای ملموس
مسیر شغلی چارلی کمپ از دوران دانشجویی در MIT و کار در پروژه جاهطلبانه Cog تحت نظر پروفسور رود بروکس آغاز شد. کمپ در آن دوران با مفهوم «هوش بدنمند» (Embodied Intelligence) آشنا شد که سنگبنای فعالیتهای بعدی او در حوزه رباتهای انساننما و در نهایت رباتهای کمکی شد. او معتقد است که هیجانانگیزترین بخش رباتیک، دیدن نرمافزاری است که در دنیای فیزیکی جان میگیرد و کنش انجام میدهد.
معماری رباتهای Stretch: فراتر از هوش مصنوعی صرف
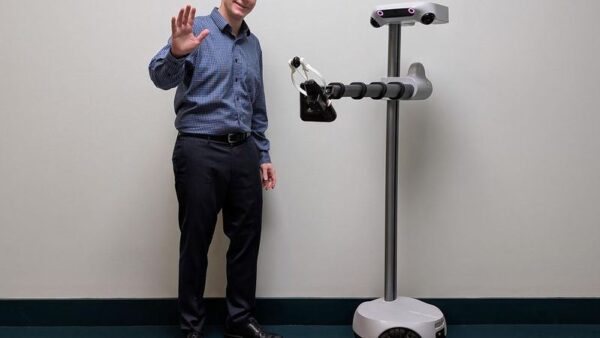
برخلاف تصور عمومی که همهچیز را در گرو پیشرفت الگوریتمهای هوش مصنوعی میبیند، کمپ تأکید میکند که در رباتیک، «خودمختاری کامل» همیشه پاسخ نهایی نیست. در بسیاری از سناریوهای زندگی روزمره، کاربر به دنبال کنترل مستقیم و تعامل است. ربات Stretch که توسط شرکت Hello Robot توسعه یافته، با همین فلسفه طراحی شده است: پلتفرمی با قابلیت دستکاری (Manipulation) که به جای تقلید مطلق از انسان، به ابزاری منعطف برای انجام وظایف واقعی مانند بلند کردن اشیا یا کمک به سالمندان تبدیل شود.
نقش حیاتی تعامل انسانی در توسعه فنی
یکی از درخشانترین بخشهای فعالیت کمپ، پروژه Robots for Humanity است. همکاری نزدیک با هنری و جین اوانز نشان داد که رباتیک نباید فقط به دایره مهندسان محدود شود. کمپ باور دارد که برای ساخت رباتهای کاربردی، باید متخصصان غیرفنی نظیر کاردرمانگرها (Occupational Therapists) در تیمهای توسعه حضور داشته باشند. این دیدگاه باعث شده تا رباتهای Hello Robot نه تنها در وظایف فیزیکی، بلکه در بسترسازی برای ارتباطات عاطفی میان افراد دارای معلولیت و اطرافیانشان موفق عمل کنند.
مشخصات و محورهای کلیدی پلتفرم Stretch
- نوع ربات: Mobile Manipulator (بازوی متحرک بر پایه چرخدار)
- کاربرد اصلی: تعاملات فیزیکی نزدیک در محیطهای مسکونی و کاری
- فلسفه طراحی: تمرکز بر قابلیت استفاده (Usability) به جای اتوماسیون مطلق
- توسعهدهنده: شرکت Hello Robot
- رویکرد تعاملی: مبتنی بر نیازهای واقعی مانند کمک به خوردن، نظافت و پوشیدن لباس
نتیجهگیری و چشمانداز آینده
چارلی کمپ در پایانِ تجربیات خود تأکید میکند که ویدئوهای دمو در فضای مجازی نباید باعث شود احساس کنیم رباتیک «حل شده» است. دنیای واقعی به مراتب خلاقتر از آن است که سناریوهای آزمایشگاهی پیشبینی کنند و همین غیرقابلپیشبینی بودن، فرصتهای طلایی برای نوآوری ایجاد میکند. وی به مهندسان جوان توصیه میکند که با ذهنی باز به سراغ تعامل با کاربران نهایی بروند و به دنبال مسیری برای ساخت آیندهای باشند که خودشان دوست دارند در آن زندگی کنند.