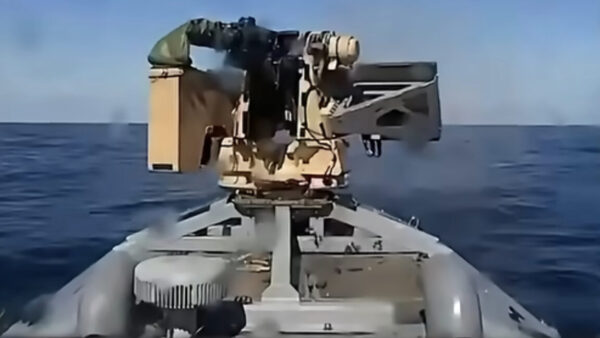
در یک تحول تاریخی و بیسابقه در عرصه نبردهای خودمختار maritime، یک شناور بدون سرنشین سطحپیمای اوکراینی (USV) موفق شد یک قایق پهپادی انتحاری نیروی دریایی روسیه را در دریای سیاه رهگیری و منهدم کند. این رویداد نقطه عطفی در دکترین نظامی مدرن و نشاندهنده آغاز عصر جدیدی از نبردهای رباتیک در برابر رباتیک در محیطهای دریایی است.
نخستین درگیری ثبتشده شناورهای بدون سرنشین در تاریخ نظامی
بر اساس گزارشهای تایید شده توسط تحلیلگران دفاعی و تصاویر پهپادی منتشر شده، درگیری در جریان عملیات حفاظت از خطوط مواصلاتی و بنادر استراتژیک دریای سیاه رخ داده است. نیروهای اوکراینی با بهکارگیری یک شناور انتحاری توسعهیافته، توانستند یک پهپاد دریایی انتحاری روسیه را که به سمت اهداف زیرساختی در حرکت بود، شناسایی، تعقیب و نهایتاً از طریق برخورد مستقیم و انفجار کلاهک منهدم کنند.
این نبرد برخلاف درگیریهای سنتی که شامل شناورهای باسرنشین یا سیستمهای پدافندی موشکی بودند، تماماً توسط پلتفرمهای هدایت از راه دور و نیمهخودمختار صورت گرفت. فناوریهای بهکاررفته در این شناورها شامل سیستمهای ارتباط ماهوارهای پیشرفته، دوربینهای حرارتی و الکترواپتیکال برای ناوبری در شب، و الگوریتمهای تعقیب هدف بر پایه بینایی ماشین است.
مشخصات فنی و پلتفرمهای درگیر در نبرد دریایی
- نوع درگیری: Surface Unmanned Vehicle vs. Surface Unmanned Vehicle (USV vs USV)
- پلتفرم اوکراینی: شناور نسل جدید ارتقایافته با سیستم ارتباطی Starlink/Kymeta و کلاهک انفجاری قدرتمند
- پلتفرم روسی: قایق کامیکازه بدون سرنشین مجهز به حسگرهای الکترواپتیکال و هدایت رادیویی/ماهوارهای
- سیستم هدایت و کنترل: تلفیق هدایت اپراتور از راه دور (Man-in-the-loop) با الگوریتمهای تثبیت تصویر
- ابعاد استراتژیک: ایجاد پدافند غیرعامل و فعال رباتیک برای حفاظت از خطوط کشتیرانی تجاری
تحلیل فنی: انتقال از فاز هجوم به فاز پدافند رباتیک
تا پیش از این، شناورهای بدون سرنشین سطحپیما عمدتاً به عنوان ابزارهای تهاجمی نامتقارن برای هدف قرار دادن شناورهای جنگی بزرگ و گرانقیمت یا زیرساختهای بندری شناخته میشدند. اما این حادثه نشان میدهد که USVها در حال تبدیل شدن به ابزارهای پدافندی نیز هستند. رهگیری یک هدف متحرک کوچک روی سطح آب که خود دارای سرعت و مانورپذیری بالایی است، نیازمند نرخ بهروزرسانی بالای دادههای موقعیتیابی و سیستمهای کنترل لاجیک بسیار سریع است.
چالش اصلی در این نوع درگیریها، تاخیر زمانی (Latency) در ارسال دستورات از طریق لینکهای ماهوارهای است. برای غلبه بر این چالش، مهندسان احتمالا از الگوریتمهای قفل ویدئویی (Video Lock-on) استفاده کردهاند که به پهپاد مهاجم اجازه میدهد در چند صد متری پایانی، بدون نیاز به دخالت مستقیم اپراتور و بهصورت خودکار روی هدف شیرجه بزند.
پیامدهای ژئوپلیتیک و آینده جنگهای رباتیک
دریای سیاه اکنون به آزمایشگاه زنده پیشرفتهترین فناوریهای نظامی بدون سرنشین تبدیل شده است. موفقیت اوکراین در خنثیسازی پهپاد دریایی روسیه با استفاده از یک پهپاد دیگر، نشاندهنده انعطافپذیری بالای معماریهای نرمافزاری و سختافزاری این پلتفرمهاست. این رویداد نیروهای دریایی جهان را مجبور خواهد کرد تا در استراتژیهای دفاعی خود تجدیدنظر کرده و توسعه شناورهای روباتیک «پدافند پهپادی» را در اولویت قرار دهند.