در دنیای پهپادهای فوقکوچک که برای عملیاتهای امداد و نجات در محیطهای پیچیده مانند آوار ساختمانها طراحی میشوند، چالش اصلی محدودیت توان پردازشی و ناتوانی سنسورهای مرسوم (دوربین و لایدار) در شرایط کمنور یا محیطهای دودگرفته است. پژوهشگران دانشگاه صنعتی دلفت (Delft University of Technology) با الهام از سیستم زیستی سبیل حیوانات شبزی، راهکاری مبتنی بر حسگرهای لمسی ابداع کردهاند که به این پرندههای کوچک اجازه میدهد بدون نیاز به «دیدن»، محیط اطراف خود را لمس کرده و با موفقیت ناوبری کنند.
معماری حسگرهای لمسی: فراتر از بینایی
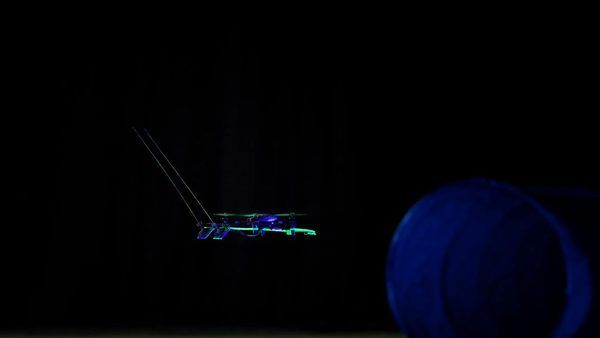
تیم تحقیقاتی به سرپرستی سالوا حمزه، برای حل مشکل دید در تاریکی، از سیمهای ظریف «نیکل-تیتانیوم» با قطر تنها ۰.۴ میلیمتر استفاده کردهاند. این «سبیلهای مصنوعی» به یک پهپاد در ابعاد کف دست متصل شده و در پایه خود به سنسورهای فشار مینیاتوری مجهز هستند. این سیستم بهجای پردازش تصاویر حجیم، تغییر شکل و خمیدگی سیمها را به عنوان دادههای لمسی تفسیر کرده و فاصله پهپاد از موانع را محاسبه میکند. برخلاف سنسورهای اپتیکال، این روش به طور کامل در برابر دود، تاریکی مطلق و سطوح شفاف (مانند شیشه) مقاوم است.
چالشهای مهندسی و بهینهسازی الگوریتمیک
پیادهسازی این سیستم در پهپادهای کوچک با موانع فنی متعددی روبرو بود. اولین چالش، حفظ پایداری پرواز در حضور زائدههای بلند بود؛ چرا که مقاومت سبیلها هنگام برخورد با دیوار میتوانست باعث چرخش ناخواسته و سقوط پهپاد شود. محققان با بررسی ۷۲ پرواز آزمایشی، زاویه ۴۵ درجه را به عنوان بهینهترین حالت برای نصب سبیلها انتخاب کردند تا کمترین انحراف در مسیر حرکت ایجاد شود.
چالش دوم، فیلتر کردن نویزهای حرکتی ناشی از چرخش ملخها بود. دادههای اولیه نشان میداد که حدود ۳۸ درصد سیگنالها مثبت کاذب (False Positives) هستند. تیم تحقیق با توسعه یک الگوریتم اصلاحی که روند «دریفت» (Drift) یا تغییرات تدریجی سنسور را در لحظاتی که پهپاد با چیزی در تماس نیست تخمین میزند، موفق شدند نرخ خطای مثبت کاذب را به صفر برسانند.
مشخصات فنی و توانمندیهای سیستم
- جنس سبیلها: آلیاژ نیکل-تیتانیوم با قطر ۰.۴ میلیمتر
- طول بازوهای لمسی: تقریباً ۲۰ سانتیمتر (۸ اینچ)
- پردازشگر: میکروکنترلر داخلی (بدون نیاز به پردازش خارجی)
- بهرهوری حافظه: کل پایپلاین ادراک لمسی تنها ۳۴ کیلوبایت از حافظه (از مجموع ۱۹۲ کیلوبایت) را اشغال میکند
- دقت عملیاتی: تشخیص خروجیهای ۲.۵ فوتی (۷۶ سانتیمتری) در ۹۰ درصد آزمایشها
آینده ناوبری رباتیک در محیطهای بحرانی
این پژوهش ثابت میکند که برای ناوبری خودکار در محیطهای پیچیده، لزوماً نیازی به حسگرهای سنگین و سیستمهای پردازشی ابری نیست. با استفاده از این روش، پهپادها میتوانند به صورت پارالل با دیوار حرکت کرده و حتی در زوایای تند، بدون برخورد به موانع یا گیر افتادن در گوشهها، راه خود را پیدا کنند. ترکیب این «حس لمسی» با الگوریتمهای اکتشافی که به صورت احتمالی اشکال محیطی را برآورد میکنند، دریچهای نو به سوی نسل جدید رباتهای امدادگر گشوده است.