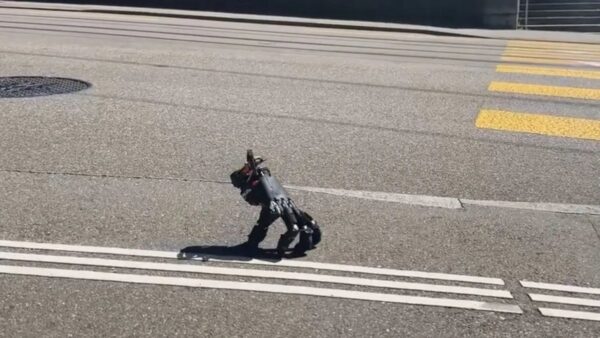
تیمی از پژوهشگران به سرپرستی دانشمند ایرانی، با عبور از الگوهای سنتی رباتیک صنعتی، موفق به طراحی دست رباتیکی شدهاند که بدون نیاز به تکیهگاه بازو، توانایی حفظ تعادل، حرکت مستقل و تعامل با محیطهای انسانی را داراست. این پیشرفت تکنولوژیک، نگاهی نو به مفهوم «رباتیک نرم» و «هوش حرکتی» در تعامل انسان و ماشین ایجاد کرده است.
مهندسی مکانیک و توازن دینامیک
برخلاف سیستمهای سنتی که نیازمند بازوهای صلب (Rigid Arms) برای حفظ گشتاور و ثبات هستند، این دست رباتیک از الگوریتمهای پیشرفته یادگیری تقویتی برای تحلیل مرکز ثقل و توزیع نیرو استفاده میکند. این ابداع نشان میدهد که چگونه میتوان با استفاده از کنترلکنندههای پیشرفته، محدودیتهای کینماتیک را از طریق «حرکت در حین تعادل» دور زد.
کاربرد در اکوسیستم کسبوکارهای دیجیتال
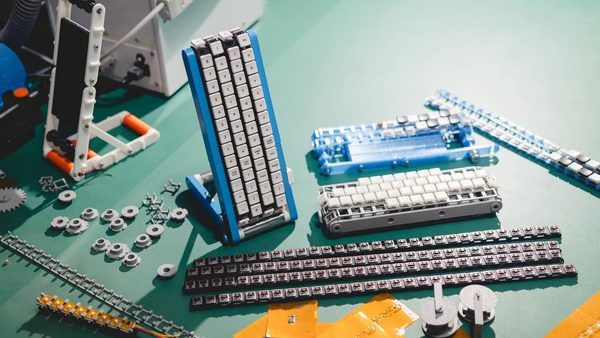
از منظر زیرساخت و اتوماسیون، این فناوری میتواند در محیطهای لجستیکی و انبارداری هوشمند که فضای عملیاتی محدودی دارند، تحولی ایجاد کند. توانایی این دست در فشردن کلیدها و جابهجایی اشیاء با دقت بالا، راه را برای استقرار رباتهای خودمختار در فضاهای اداری و غیرصنعتی هموار میکند.
مشخصات فنی و تحلیل عملکرد
- نوع سیستم: رباتیک متحرک با هوش حرکتی خودسازمانده
- قابلیت اصلی: جابهجایی بدون وابستگی به بازو (Self-Balancing Manipulation)
- حوزه کاربرد: تعامل در محیطهای انسانی، لجستیک هوشمند و پروتزهای پیشرفته
- نوآوری: ترکیب الگوریتمهای یادگیری ماشین با مهندسی معکوس حرکتی