تحولات اخیر در حوزه رباتیک نرم، مرزهای میان بیولوژی و مهندسی را با معرفی «عضلات مصنوعی» بافتهشده در دل پارچه، جابهجا کرده است. این دستاورد علمی که حاصل همکاری مشترک پژوهشگران MIT Media Lab و دانشگاه پلیتکنیکو دی باری است، نویدبخش گذار از اسکلتهای بیرونی سنگین و صلب به سمت لباسهای رباتیک منعطف و سبکوزن است.
معماری فنی و ساختار Electrofluidic Fiber Muscles
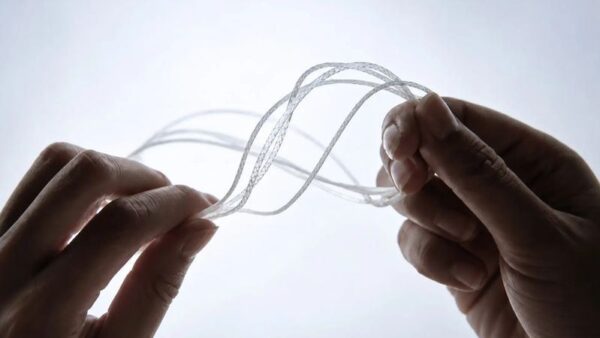
فناوری الیاف عضلانی که تحت عنوان Electrofluidic Fiber Muscles شناخته میشود، پارادایم سنتی رباتیک را به چالش کشیده است. در ساختارهای پیشین، نیاز به موتورهای الکتریکی حجیم، کمپرسورهای خارجی یا مخازن سیال، عملاً امکان یکپارچهسازی با لباسهای روزمره را از بین میبرد. اما در این نوآوری، عملگرهای نرم نوع McKibben در ابعاد میکروسکوپی و پمپهای الکتروهیدرودینامیکی (EHD) درون یک مدار بسته جای گرفتهاند.
از منظر مهندسی، حذف تجهیزات جانبی و تمرکز سیستم محرک در خودِ الیاف، نه تنها چگالی توان را به ۵۰ واتبرکیلوگرم (مشابه عضلات انسانی) رسانده، بلکه امکان توزیع یکنواخت نیرو در سراسر بافت پارچه را فراهم کرده است. این ویژگی باعث میشود که وزن سیستم برخلاف رباتهای سنتی که در مفاصل متمرکز است، در کل ساختار لباس پخش شود.
تحلیل عملکرد و توانمندیهای عملیاتی
در بررسی دقیق مشخصات فنی این الیاف، اعداد حاکی از پتانسیل بالای این فناوری در کاربردهای صنعتی و پزشکی است:
- ضخامت: ۲ میلیمتر، که امکان بافت آسان در پارچههای متداول را فراهم میکند.
- میزان انقباض: ۲۰ درصد طول اولیه، مشابه با رفتار فیزیولوژیک عضلات اسکلتی.
- سرعت پاسخدهی: حدود ۰٫۳ ثانیه، که برای تعامل بیدرنگ و روان با بدن انسان مناسب است.
- قدرت باربری: قابلیت بلند کردن اجسامی تا ۲۰۰ برابر وزن خود سیستم (۴ کیلوگرم در نمونه آزمایشگاهی).
تحول در زیرساخت پوشیدنیها و کاربردهای آتی
این فناوری در آیندهای نزدیک میتواند ساختار اسکلتهای بیرونی (Exoskeletons) را دگرگون کند. از منظر رگولاتوری سلامت و تجهیزات پزشکی، جایگزینی پروتزهای صلب با لباسهای رباتیک نرم، نه تنها راحتی کاربر را افزایش میدهد بلکه خطرات آسیبهای مکانیکی ناشی از برخورد با قطعات فلزی سخت را کاهش میدهد. توزیع الیاف در بخشهای مختلف لباس اجازه میدهد تا حرکات بدن به شکلی ارگانیک و طبیعی توسط سیستم پشتیبانی شود؛ سناریویی که در آن لباس نه به عنوان یک ابزار اضافه، بلکه به عنوان «بافت ثانویه» بدن عمل میکند.
مشخصات فنی و تحلیل عملکردی
- پلتفرم محرک: مدار بسته مبتنی بر پمپهای الکتروهیدرودینامیکی.
- چگالی توان: ۵۰ وات بر کیلوگرم.
- نوع عملگر: عملگرهای پنوماتیک نرم (McKibben-style).
- کاربرد اصلی: لباسهای اسکلت بیرونی، پروتزهای نرم و رباتیک انعطافپذیر.
- وضعیت توسعه: مرحله پژوهشی و آزمایشگاهی.
در نهایت، اگرچه این پروژه در حال حاضر در مقیاس آزمایشی است، اما مسیر توسعه آن نشان میدهد که با بلوغ تکنولوژیهای پلیمری و الکترونیک منعطف، شاهد ادغام بیش از پیش ماشینآلات در لایههای پوشیدنی خواهیم بود. چالش اصلی پیشرو، نه در قدرت عضلات مصنوعی، بلکه در استانداردهای دوام و طول عمر این الیاف در شرایط شستوشو و استفادههای مداوم روزانه است.