

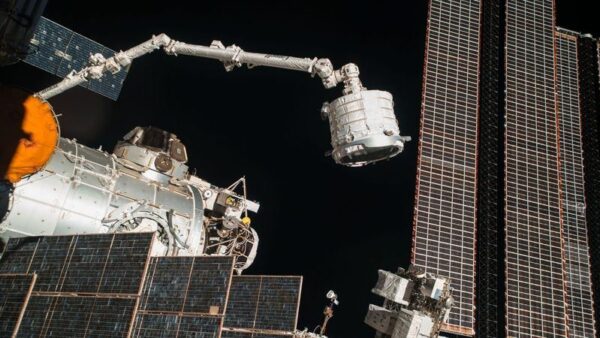
در رویدادی غیرمنتظره در مهر ۱۴۰۵، بازوی رباتیک ۱۷ متری ایستگاه فضایی بینالمللی موسوم به Canadarm2، پس از انجام یک مانور روتین «حرکت گامبهگام» (Walk-off)، از حرکت بازماند. این نقص فنی که نهتنها بازوی رباتیک، بلکه سکوی متحرک (Mobile Transporter) هدایتکننده آن در امتداد بدنه ایستگاه را نیز تحت تأثیر قرار داده است، توان عملیاتی ناسا و آژانس فضایی کانادا را برای نگهداری از سازه عظیم ایستگاه در کوتاهمدت با چالش جدی مواجه کرده است.
مهندسی پیچیده Canadarm2 و مکانیزم حرکت کرممانند
بازوی رباتیک Canadarm2، یکی از شاهکارهای مهندسی مدرن است که توسط آژانس فضایی کانادا طراحی و ساخته شده است. قابلیت منحصربهفرد این بازو، حرکت «کرموار» آن در بخشهای خارجی ایستگاه است. به دلیل مشابهت کامل ساختاری در دو انتهای این بازو، ربات میتواند با اتصال یکی از دو سر خود به نقاط اتصال (Power Data Grapple Fixtures) موجود در بدنه ایستگاه، سر دیگر را آزاد کرده و به نقطه اتصال بعدی منتقل شود. این مانور که تحت عنوان «Walk-off» شناخته میشود، برای دسترسی به تمامی زوایای خارجی ایستگاه جهت تعمیرات و نصب تجهیزات حیاتی است.
شرح رخداد: توقف در میانه مسیر
پس از انجام آخرین مانور جابهجایی در سپتامبر ۲۰۲۶ (مهر ۱۴۰۵)، تیم کنترل ماموریت در زمین گزارش دادند که بازو و سکوی متحرک (Mobile Transporter) که وظیفه جابهجایی بار و خود بازو در امتداد تیر اصلی (Truss) ایستگاه را بر عهده دارد، دیگر به فرمانهای کنترلی پاسخ نمیدهند. این سکوی متحرک، عنصری حیاتی در معماری حرکتی ایستگاه است که زیرساخت اصلی برای جابهجایی بازوی رباتیک و همچنین نگهداری تجهیزات بزرگ در فضای خارجی ایستگاه را فراهم میکند.
تحلیل فنی پیامدها و مخاطرات عملیاتی
توقف عملکرد این سیستم، چالشهای متعددی را برای سکونتگاه مداری به همراه دارد. از آنجایی که بازوی رباتیک برای تعویض باتریهای ایستگاه، انتقال محمولههای عظیم از فضاپیماهای ترابری و همچنین پاکسازی زبالههای فضایی از بدنه اصلی استفاده میشود، عدم دسترسی به آن به معنای تعلیق پروژههای تعمیراتی سنگین است. مهندسان ناسا در حال حاضر مشغول بررسی لاگهای دادهای ارسالی از واحد پردازش مرکزی بازو و سیستمهای توزیع توان در تیر اصلی هستند تا مشخص کنند آیا مشکل ناشی از یک خطای نرمافزاری در پروتکلهای ارتباطی است یا یک نقص مکانیکی در محرکهای (Actuators) سکوی متحرک رخ داده است.
مشخصات فنی سیستم رباتیک
- طول بازو: ۱۷.۶ متر (۵۸ فوت)
- قابلیت حمل بار: تا ۱۱۶,۰۰۰ کیلوگرم
- سیستم حرکتی: استفاده از ۷ مفصل متغیر و دو واحد اتصال متقارن
- وضعیت فعلی: عملیات تعلیق شده (Standby Mode) تا زمان عیبیابی دقیق توسط تیم کنترل پرواز
گامهای بعدی برای عیبیابی
تیمهای مهندسی هماکنون در حال بازبینی کدهای کنترل وضعیت هستند. احتمال میرود که یک ناهماهنگی در دادههای حسگرهای بازخورد موقعیت (Positional Feedback Sensors) باعث فعال شدن پروتکل ایمنی (Safe Mode) در سیستم شده باشد. اگر مشکل نرمافزاری باشد، آپلود وصلههای کنترلی میتواند مشکل را حل کند؛ اما در صورت بروز نقص سختافزاری در واحدهای چرخشی سکوی متحرک، احتمال نیاز به یک پیادهروی فضایی (EVA) برای بررسی فیزیکی قطعات توسط فضانوردان وجود دارد.
