چگونه ایجنتهای هوش مصنوعی دنیای فیزیکی را کنترل خواهند کرد؟
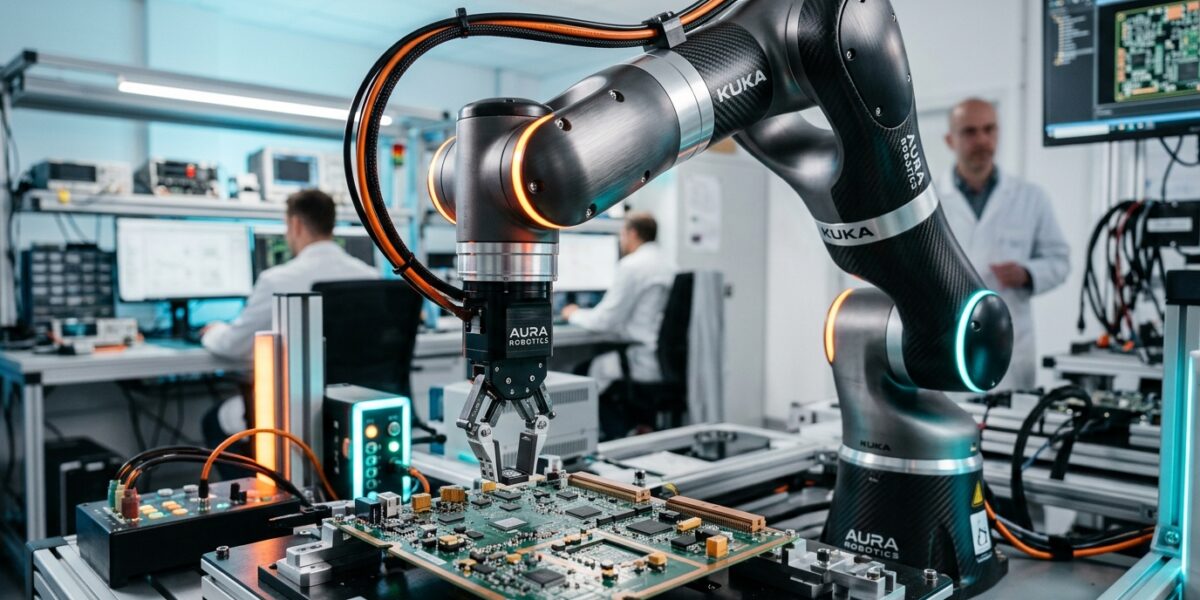
یکی از مهمترین پیشرفتهای مهندسی نرمافزار در ماههای اخیر، معرفی چارچوب متنباز Model Hardware Standard توسط آنتروپیک و ائتلاف شرکتهای رباتیک است. این استاندارد پروتکل یکپارچهای برای مدلهای زبانی فراهم میکند تا بتوانند به شکلی ایمن، کنترل بازوهای رباتیک، دستگاههای پرینت سهبعدی و تجهیزات آزمایشگاهی را بر عهده بگیرند.
این چارچوب لایه امنیتی واسطی (Hardware Abstraction Layer) ایجاد میکند که از رفتارهای پیشبینینشده مدلهای هوش مصنوعی در محیطهای فیزیکی خطرناک جلوگیری مینماید.
اصول طراحی پروتکل یکپارچه کنترل سختافزار
- اعتبارسنجی ابعاد و بازههای مجاز (Kinematic Boundary Checks): هیچ فرمانی خارج از محدوده فیزیکی بازوی مکانیکی تایید نمیشود.
- توقف اضطراری سختافزاری (Hardware E-Stop): ارتباط دائمی نگهبان نرمافزاری (Watchdog) برای قطع فوری جریان در صورت تاخیر یا قطعی اتصال ایجنت.
- رابط برنامهنویسی استاندارد مبتنی بر JSON-RPC و gRPC: سادگی اتصال زبانهای پایتون، Go و Rust به درایورهای میکروکنترلری.